
让科研回到实验室
线下科研 实地学习
同样是工业机器人,有的可以稳定完成墙面喷涂、物件搬运等真实工厂作业,也有的在实际运行时会出现定位偏移、动作卡顿,达不到落地使用的要求。造成这样的差别,不只是硬件设备本身,机器人的环境感知、运动控制、程序编写,还有真实作业场景的各种条件,都会直接影响最终的工作效果。
想要做出好用的工业机器人,单靠某一项技术远远不够,需要结合环境感知、运动控制、程序开发等多方面的知识共同实现。
机器人技术结合实操实验,正是解决这些现实工程问题的重要方向。学习机器人环境感知、路线规划、机械臂控制相关内容,可以帮助我们分清机器人建图导航、点位运动、自动化作业在稳定性、精度、实际效果上的区别。
围绕这个方向,本项目开设机器人工业应用及其自动化相关研究实践课程。学员结合工业场景真实遇到的难题,动手操作实体机器人设备,理解程序算法如何提升机器人作业效果,学会用科研思考方式看待机器人实操里遇到的各类现实问题。
01学习前沿理论知识
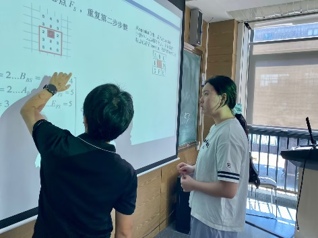
课程按照“机器人基础认知→环境建图原理→路线规划方法→机械臂基础→机器人集成开发”的顺序循序渐进学习。
课程先帮大家建立机器人的基础认知,了解工业机器人现实中的各类用途,熟悉设备操作规范,看懂机器人使用手册。
之后学员学习机器人感知周边环境的相关知识,搞懂机器人怎么一边移动一边画出周围环境地图,了解不同运行条件会给地图绘制带来哪些影响。
接着学员们学习机器人找路的相关知识,对比不同寻路方案的优势和不足,明白机器人如何避开障碍物,规划出合适的行走路线。
进入机械臂学习模块,授课教师领导学员了解机械臂的运动方式,明白点位、角度、精度这些关键概念,看懂机械臂完成动作背后的逻辑。
课程最后学员们学习整套机器人系统的搭配使用,理解移动小车和机械臂如何配合工作,掌握自动化作业流程的设计思路,完整搞懂工业机器人从感知环境到完成实际工作的整套逻辑。
02开展实践操作
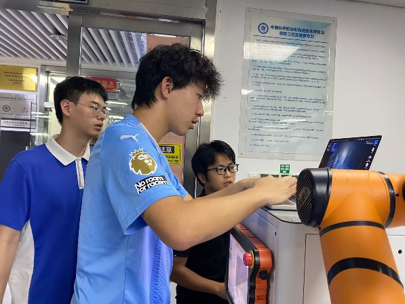
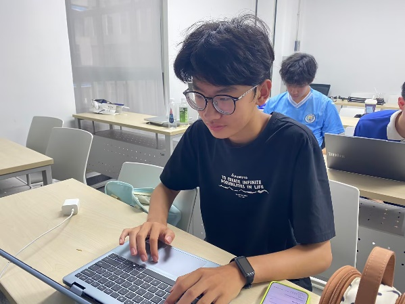
实践环节学员围绕“熟悉设备‑绘制环境地图‑测试行走定位‑调试机械臂动作‑编写作业程序‑整体联调测试”开展系统训练。
项目初期,学员熟悉机器人硬件设备,阅读设备使用手册,了解整套设备的操作流程,观察机器人基础运行状态。
随后开展建图实验,操控机器人在场地内移动,完成环境地图绘制。通过改变机器人运行速度、行走路线,对比不同条件下的地图效果,观察地图错位、偏移等实际现象。
进阶阶段,学员测试机器人定位能力,设置多个标记点位,让机器人反复往返运行,记录实际到达位置和目标位置的差距,评估定位稳定性。
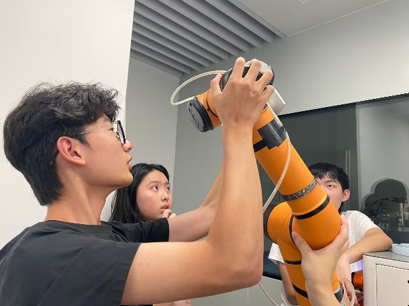
机械臂实操部分,学员编写简单指令,控制机械臂完成点位移动,多次重复实验,记录实际动作偏差,调试优化机械臂运行效果。
最后学员设计完整的喷涂作业流程,把小车移动和机械臂动作结合起来,编写整套作业代码,小组协作完成代码整合调试,完整体验机器人从感知环境到完成真实作业的完整研究流程。
03全面提升科研技能
本项目通过“理论学习‑设备实操‑调试程序‑记录实验数据‑整理项目成果”的完整训练路径,帮助学员全面提升科研实践能力。
学员不光学会机器人建图、定位、机械臂调试、代码编写这些实操本领,还能搞懂工业机器人从看懂原理到实现自动化作业的完整流程。
学习过程中需要不断思考实操出现的各类问题:机器人画出的地图发生变形是什么原因?机器人跑着跑着偏离目标点位该怎么处理?仿真里正常的程序,放到真实设备上动作不流畅要怎么调整?学会设计对照实验,通过多次重复测试来找寻问题的答案。在练习中养成发现问题、动手实验、记录现象、分析原因的科研思维,懂得多次测试、对比数据在工程实践当中的重要意义。
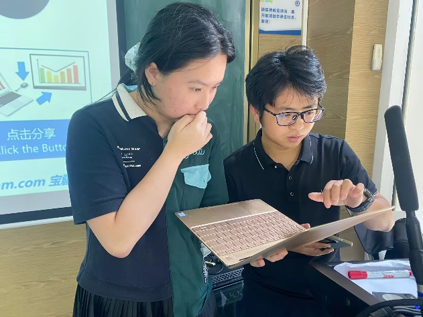
项目后期,学员整理实验记录和采集的数据,制作汇报PPT,参与项目结业答辩。锻炼资料整理、现象分析、逻辑梳理、公开表达汇报的能力。
完成项目之后,学员可以系统理解工业机器人环境感知、路线规划、机械臂控制、多设备协同的相关知识,体会硬件、软件、算法交叉结合的工程研究模式,为后续钻研机器人相关方向打下扎实基础。
04学员反馈
冯同学:
在本次机器人项目学习中,我系统学习了移动机器人与机械臂的相关知识,收获颇丰。
理论层面理解了SLAM同步定位建图、MCL蒙特卡洛粒子滤波定位原理,认识A*、DWA路径规划算法,掌握机械臂位姿变换、运动空间、驱动方式以及重复定位精度等核心概念,搭建起机器人领域基础理论框架。
实操上完成三份实验报告,开展机械臂重复定位误差、移动机器人建图定位误差两组实验。通过采集多组实验数据,处理标准差、绘制误差图表,分析臂展、运动速度对定位精度带来的影响,完成数据溯源与实验结论总结,做到理论知识和实操实验相互印证,锻炼了数据分析与报告撰写能力。
通过项目我也意识到自身在算法理解上仍存在不足。课程整体理论与实操结合紧密,节奏充实,能够很好地将抽象概念落地到真实实验。希望后续可以增加算法实操调试的课时,进一步加深对机器人算法的理解。本次项目为我后续相关方向的学习积累了宝贵经验。