
仿生机器鱼的结构与技术
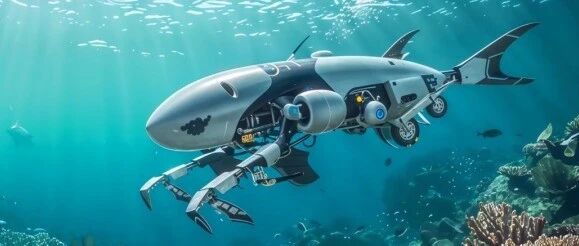
美国杜克大学等机构的研究人员曾造出了一条能在真实河流中游泳的机器鱼,这项研究同时登上了全球机器人领域顶刊《Science Robotics》的封面,仿生机器鱼作为人工智能与机器人技术深度融合的产物,正以“类人形态 + 智能交互”的双重突破重塑人类生产生活方式。
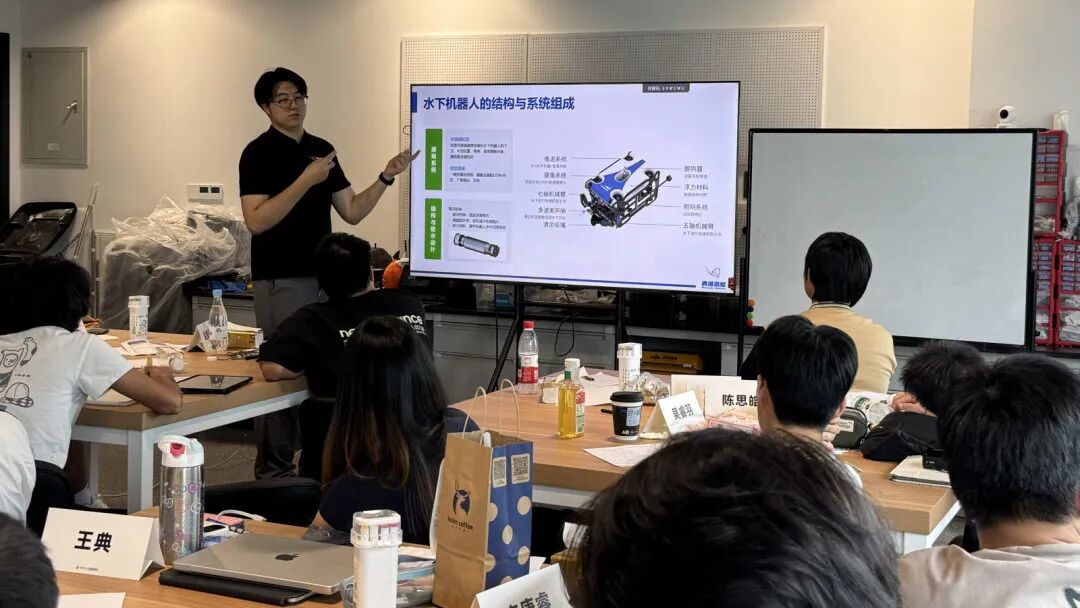
机器人与仿生工程
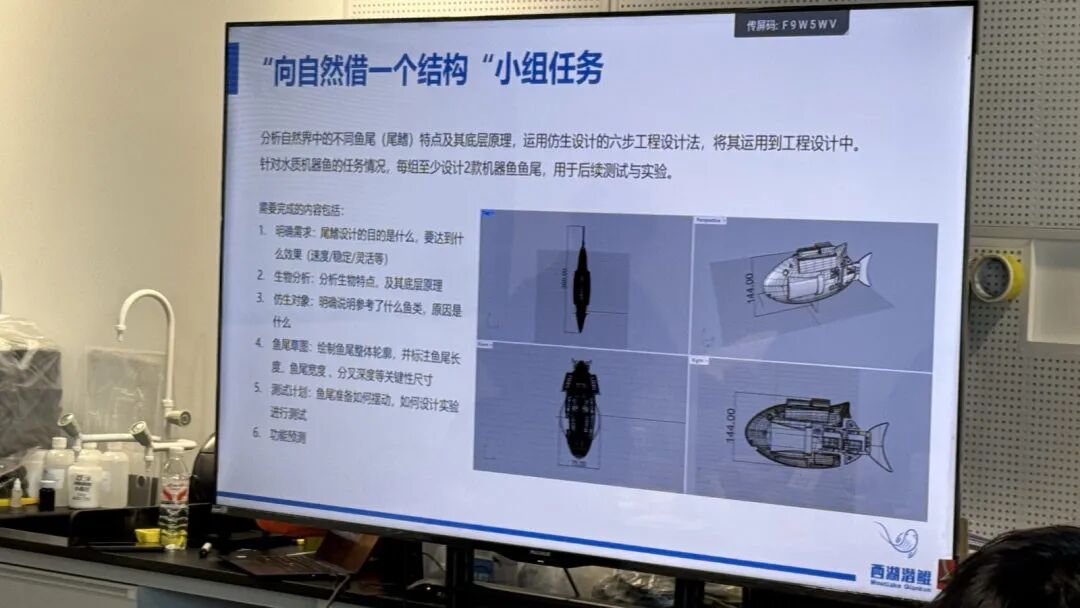
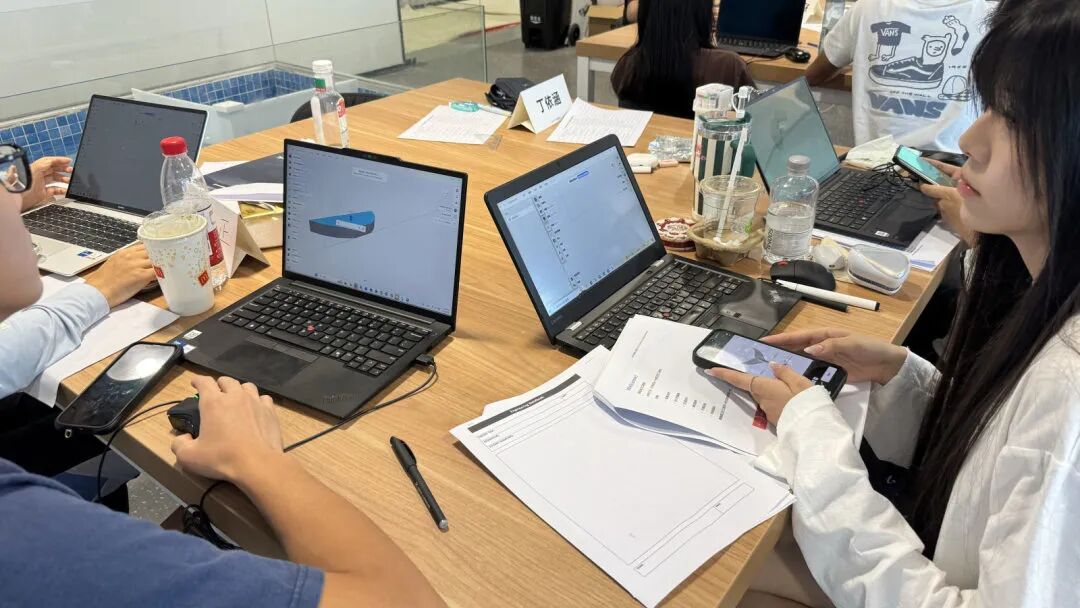
仿生机器鱼的设计可以从仿生学出发,先绘制草图,再考虑机体结构和运动方式。
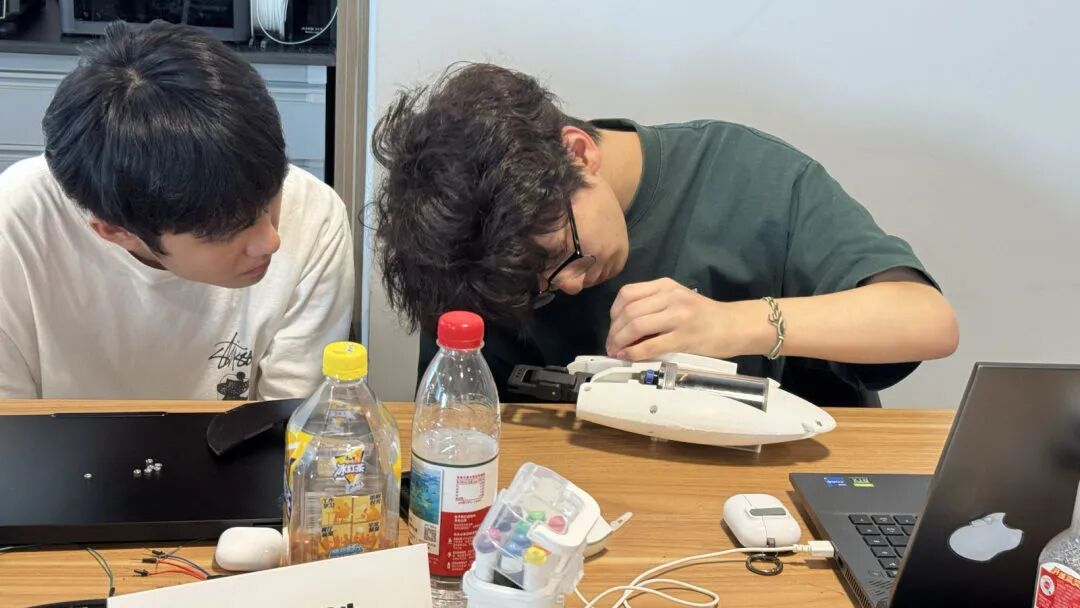
工程学与仿生设计
仿生学是一门模仿自然界的生物系统来解决人类工程技术问题的交叉学科,导师通过实际案例讲解如何从生物灵感、建模到工程实现的全过程
机械工程与结构设计
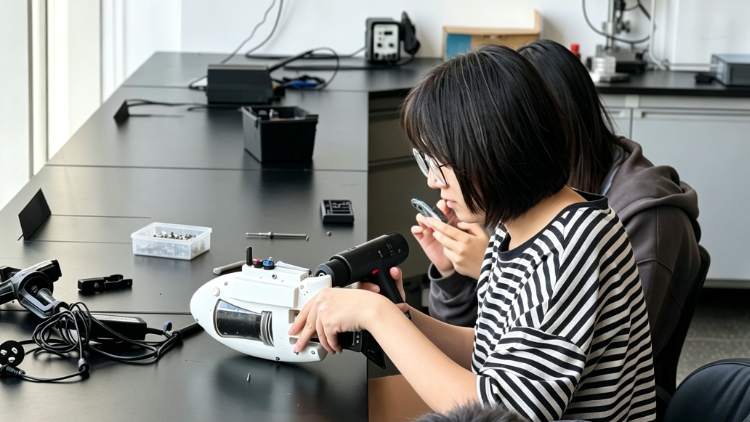
导师结合仿生机器鱼的框架组成与功能逻辑,讲解机器鱼的身体结构、关节设计等机械本体的设计与实现。小组完成仿生机器鱼主体结构的组装。
动力学与流体力学原理
通过实验学习动力学相关的基本概念,及在实际工程技术中的运用,学习分析舵机对不同结构的推进所产生的影响。
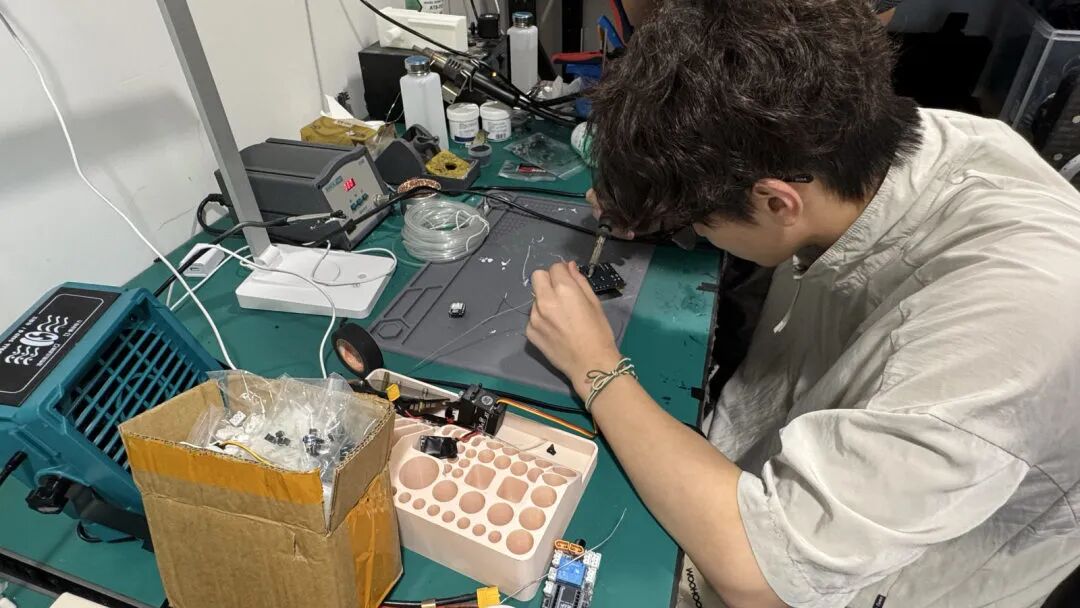
PCB 电路链接与控制系统
了解 PCB 的作用与功能,学习基础电路连接与控制系统安装,理解电流与信号传递如何控制机器鱼;通过浮力与平衡调节,小组形式对仿生机器鱼进行水下调平,探索机器鱼的重心与浮心。
编程基础及程序设计实践
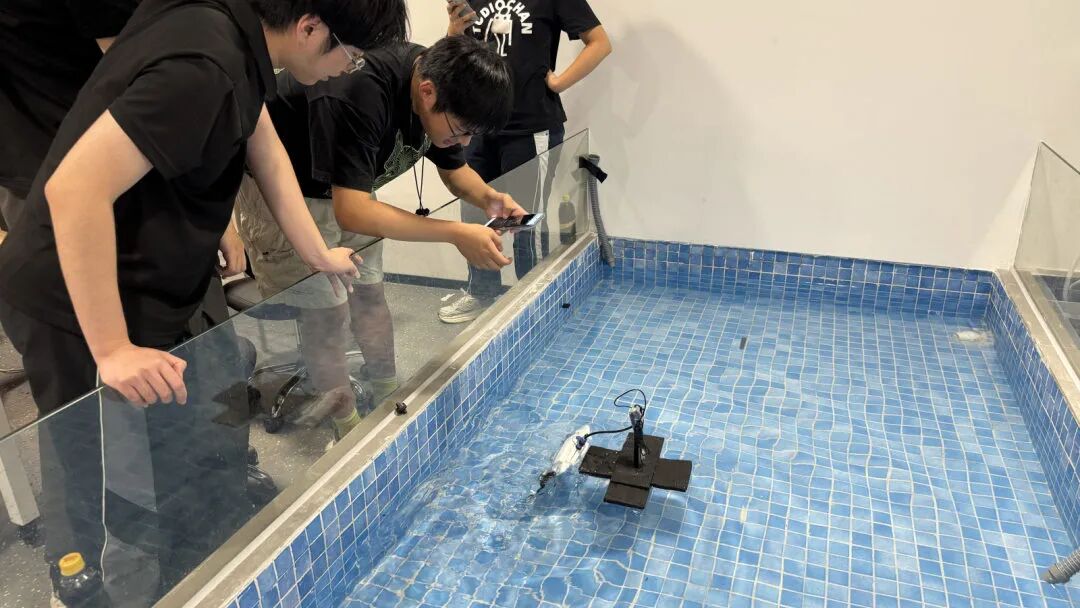
学习了解图形化编程软件、水下机器人控制程序设计逻辑等理论知识,并通过实践操作编写程序来实现仿生机器鱼的功能控制,学生以小组形式进行水下测试并优化运动操控方案。
数据传感与环境检测
学习了解水体健康的基本指标(如 pH 值、浊度),以及水下机器人在环境监测中的实际应用。导师讲解 pH 或浊度传感器的工作原理及数值变化概念,如何通过数值变化判断环境真实情况。
设计与测试环节
设计中涉及3D打印、机械装配、防水密封、PCB焊接、程序调试和浮力校准。测试时,可观察不同结构的推进效果,也可结合舵机控制和正弦函数理解仿生运动。原文还列举了水下通讯、传感器应用和模拟搜寻等场景。