
同样是机器人机械结构设计,一部分可以实现结构合理、运动流畅的模型成果,能够直接应用在人形机器人、康复外骨骼、仿生灵巧手等真实行业场景。但还有一部分模型受限于设计思路与软件操作能力,建模出来的效果达不到实际使用标准。造成这种差距,不只是电脑硬件和软件工具的问题,机械结构的设计思路、建模逻辑、约束规划,还有机器人落地应用的现实条件,都会很大程度影响最终成品。
想要做好机器人结构开发,靠单一技术很难实现,需要把机械结构设计、三维参数化建模、机构装配、运动控制与仿真编程几类技术结合在一起。
人形机器人与外骨骼技术,就是解决这些行业难题的重要方向。研究灵巧手零部件设计、装配建模、曲面结构处理、Matlab运动仿真、步态控制等相关技术,可以帮助我们分清零件草图设计、实体特征建模、复杂曲面构建、机构装配、运动仿真在结构合理性、运动可控程度上的差异。
本项目围绕机器人外骨骼机甲的机械结构、驱动控制与实验测试开展研究。
01学习前沿理论知识
课程以“人形机器人与外骨骼产业概况→Matlab运动仿真基础→SolidWorks草图与基础特征建模→复杂零件与曲面建模→机构装配设计→外骨骼步态与运动控制”为主线递进开展教学。
课程首先搭建行业认知基础,介绍人形机器人与外骨骼的产业发展现状、现存技术挑战与发展前景;同步开展Matlab基础教学,完成单自由度机构正弦运动轨迹的编程练习,为后续运动仿真奠定程序基础。
随后开展SolidWorks参数化建模学习,掌握草图绘制、尺寸与几何约束、草图编辑等操作,理解二维草图到三维实体的建模逻辑;熟练拉伸、旋转、切除等基础特征命令,明晰各类特征的适用条件,建立规范有序的建模流程思维。
接着面向异形构件开展复杂零件与曲面建模训练,针对灵巧手指尖等特殊结构,学习放样、分割等高级特征;掌握等距曲面、曲面加厚等曲面工具以及基准参考面的构建方法,具备复杂外形零部件的设计能力。
在装配设计模块,讲解SolidWorks装配体完整设计流程,掌握重合、同心、平行等装配配合关系,理解装配约束对机构运动特性的影响,能够完成零部件定位、装配干涉与错误排查;同时学习模型材质赋予、渲染可视化的实现方法。
课程最后围绕外骨骼运动控制展开,讲解步态规划思路与运动控制基本原理,梳理外骨骼机器人的技术局限与典型应用场景,形成机构结构设计联合运动仿真编程的完整开发思路。
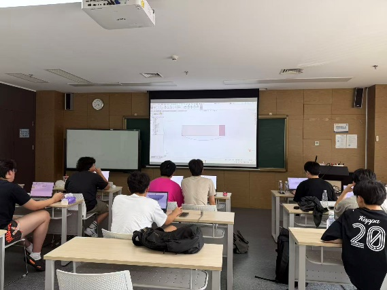
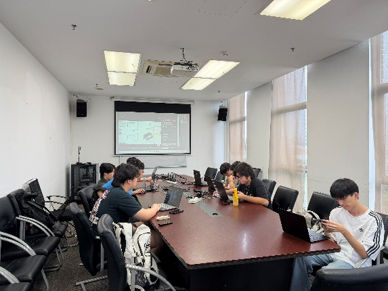
02开展实践操作
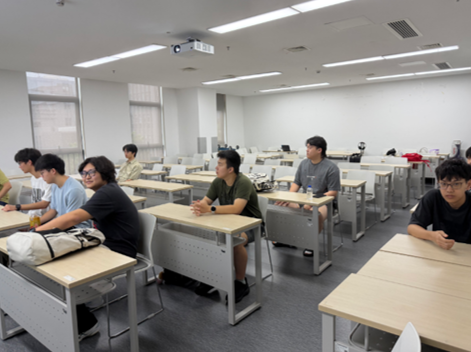
在实践环节,学员围绕“Matlab运动仿真编程‑零件草图绘制‑实体零部件建模‑复杂曲面构建‑机构整体装配‑模型渲染‑步态运动编程”开展系统训练。
项目初期,学员熟悉Matlab操作环境,完成单自由度外骨骼正弦轨迹运动的编程训练,亲身感受机器人运动轨迹仿真的实现过程,调试程序参数,观察机构运动仿真效果。
随后进入SolidWorks建模实操,以灵巧手第二、第三指节作为实践对象,完成草图绘制、基础实体特征创建,完整实现从二维设计到三维零件实体的建模流程。针对建模过程中草图约束缺失、特征顺序不合理等问题进行修改调试,优化零件模型。
复杂零件建模阶段,学员完成灵巧手弧形指尖的建模练习,运用放样、分割等特征完成异形零件构建;之后开展手掌主体结构建模,练习曲面特征操作,完成手掌复杂实体模型的搭建。
装配实操部分,学员将已经完成的手指、手掌各类零件导入装配体,设置各类装配配合约束,完成灵巧手整机装配,排查配合冲突、零部件错位等装配问题,实现机构可动装配效果。完成装配之后,开展模型材质编辑与渲染操作,输出灵巧手可视化展示模型。
接着学员回归运动控制编程,学习外骨骼步态生成相关编程实现,结合前面设计的机械结构,理解机构结构参数和运动程序之间的联系。
最后结合课堂学到的知识,对比不同建模思路产出零件的效果差别,完整体验从需求分析、零件建模、整机装配到运动仿真编程的整套机器人结构设计研究流程。
03全面提升科研技能
本项目通过“理论学习‑软件实操‑调试模型‑评估结构‑整理输出成果”的完整训练路径,帮助学员全面提升工程实践科研能力。
学员不仅学会Matlab仿真编程、SolidWorks草图建模、曲面建模、装配、模型渲染这些实操技能,还能明白机器人机械设计,从弄懂机构原理到产出可运动仿真模型的完整流程。
学习过程中,学员需要不断思考设计现象背后的关联:如果草图约束不足,会给后续零件修改带来什么问题?装配配合设置错误会造成机构怎样的运动故障?曲面特征选用不当会对零件外形产生哪些影响?该怎样调整建模顺序与约束方案验证自己的猜想。经过大量练习,学员养成提出问题‑设计结构‑动手建模‑排查错误‑优化方案的工程思维,懂得参数化建模、装配校验、反复迭代调试在机械设计当中的重要性。
项目后期,学员需要整理建模文件与仿真结果,撰写设计报告,制作汇报PPT,参与结业答辩。锻炼阅读理解技术资料、分析机构设计缺陷、梳理工程逻辑、公开汇报表达的能力。
完成项目之后,学员可以系统理解仿生灵巧手结构设计、参数化三维建模、机构装配、外骨骼运动仿真这些前沿技术,切身感受机械设计、计算机辅助建模、运动控制多学科交叉的研究模式,为之后钻研人形机器人、康复外骨骼、仿生机构相关方向打下扎实基础。
04学员反馈
谢同学:
参与本次项目以来,我收获满满,专业能力与综合素养均得到极大提升。
在专业学习中,我系统接触并实操了SolidWorks建模技术,掌握了基础模型搭建、结构优化的核心方法,同时熟练运用Matlab编程完成简单数据运算与仿真分析。此外,我对外骨骼设备的结构原理、设计思路与应用场景有了初步且系统的认知,拓宽了工程设计领域的知识面。
学习过程中,我深刻体会到理论结合实操的重要性,逐步养成独立思考、攻坚克难的学习习惯。授课老师专业实力雄厚,讲解通俗易懂,能够结合工程实例授课,耐心解答建模、编程相关疑问,有效帮助我攻克学习难点。生活老师认真负责,贴心保障我们的日常起居,及时解决生活问题,为我们安心学习保驾护航。
本次课程整体安排科学合理,理论与实操结合紧密。建议后续可增加外骨骼相关实操拓展内容,深化专业学习效果。本次项目经历让我受益匪浅,为我后续工程专业学习奠定了坚实基础。